Här kan du skapa ett raportage om ditt pågående projekt. Det kan vara en ny stock eller kanske ombyggnation av ett helt vapen. Alla trådar skall dock innehålla bilder på ditt projekt.
Kategoriregler
Trådar som skapas här skall vara ett pågående projekt som man själv bedriver. Dvs. Inga trådar som innehåller en fråga osv. En projekttråd skall även innehålla en bild eller gärna fler. Trådar som inte uppfylller dessa enkla regler kommer raderas utan förvarning!.
grahn skrev: ↑17 feb 2022, 13:58
Jag har funderat lite till...
Hur utbreder sig bogvågen (ljud/tryck) i förhållande till kulans hastighet ?
Jag antar att vågen får en vinkel som en funktion av kulans hastighet i förhållande till ljudets hastighet.
Det borde påverka tämligen markant på de 4 tider man får och alltså borde man behöva kompensera för det.
Njae, vinkeln på mach-konen är mycket riktigt direkt proportionell mot hastigheten. Men här så sprider sig ju konens huvudaxel vinkelrät mot mikrofonerna så det blir ingen skillnad. (Dvs konens tvärsnitt som träffar mikrofonerna är en cirkel).
Själva ljudet utbreder sig med ljudets hastighet, så det spelar inte in, utan skillnaden blir bara hur långt efter kulan träffat tavlan som man får resultatet.
Om man har mikrofonerna efter varandra s.a. kulans hastighet hinner ändras så kan det spela roll. När jag gjorde ett överslag för min kronograf så skulle hastighets-skillnaden över de 5 meter det rör sig om kunna slå på 1% ungefär (med 2 m till mikrofonerna). Dvs man mäter hastigheten fel med 1% pga skillnaden i mach-vinkeln. Om man vill så kan man kompensera för det.
Blir det verkligen så ?
Om vi förenklar det till ett plan.
Sätter 2mikrofoner vertikalt mot kulans färdväg.
Ljudet som träffar mikrofonen borde då genereras i 90grader ut från konan?
Alltså bör "ljudet" genereras längre bak i kulans färdväg på en mikrofon som sitter längre i sida från kulbanan? (mer än avståndet/ljudets hastighet i planet mellan mikrofonerna ?)
Blir det verkligen så ?
Om vi förenklar det till ett plan.
Sätter 2mikrofoner vertikalt mot kulans färdväg.
Ljudet som träffar mikrofonen borde då genereras i 90grader ut från konan?
Alltså bör "ljudet" genereras längre bak i kulans färdväg på en mikrofon som sitter längre i sida från kulbanan? (mer än avståndet/ljudets hastighet i planet mellan mikrofonerna ?)
Njae, nu förstår jag inte vad du är ute efter. Tänk att du hänger en kula stilla mellan mikrofonerna och pingar till den med något i metall. (Ja du kan lika gärna hänga en smällare och smälla av den). Ljudet kommer då att sprida sig i en sfär med ljudets hastighet ut från mittpunkten och eftersom den är i samma plan som mikrofonerna så får vi en expanderande cirkel i planet.
Att alla dessa sfärer blir en kon om man lägger dem över/efter varandra när en kula rör sig i överljudshastighet har ingen inverkan på det här fenomenet. Så länge som kulan rör sig vinkelrät mot planet med mikrofonerna så kan man bortse från hur fort kulan rör sig. (Nåja, den måste vara supersonisk för att man skall få en tryckvåg man kan mäta enkelt, men hur supersonisk den är spelar ingen roll. Det påverkar vinkeln på konen, men inte hur lång tid det tar för vågen att fortplanta sig i planet med mikrofonerna).
Blir det verkligen så ?
Om vi förenklar det till ett plan.
Sätter 2mikrofoner vertikalt mot kulans färdväg.
Ljudet som träffar mikrofonen borde då genereras i 90grader ut från konan?
Alltså bör "ljudet" genereras längre bak i kulans färdväg på en mikrofon som sitter längre i sida från kulbanan? (mer än avståndet/ljudets hastighet i planet mellan mikrofonerna ?)
Det brukar ofta visualiseras genom att rita överlappande ringar som visar hur långt ljudet nått efter en viss tid. Det kan givetvis vara lite förenklat, men jag hoppas att inget ställer till det.
ljud.jpg
Du har inte behörighet att öppna de filer som bifogats till detta inlägg.
Fält skrev: ↑18 feb 2022, 18:14
Det kan givetvis vara lite förenklat, men jag hoppas att inget ställer till det.
Nej, det finns inga förenklingar i det resonemanget värda att nämnas. Det är kulan som färdas snabbare än ljudets hastighet. Ljudet från kulan färdas fortfarande med "ljudets hastighet".
Fält skrev: ↑18 feb 2022, 18:14
Det kan givetvis vara lite förenklat, men jag hoppas att inget ställer till det.
Nej, det finns inga förenklingar i det resonemanget värda att nämnas. Det är kulan som färdas snabbare än ljudets hastighet. Ljudet från kulan färdas fortfarande med "ljudets hastighet".
Jag tänkte på kulor som är så trubbiga att kanterna på kulan är det som ljudet strålar ut från. Men det är ovanligt att en så trubbig projektil håller överljudsfart någon längre sträcka. Så de kan nog kategoriseras som ett sidospår.
Fält skrev: ↑19 feb 2022, 14:16
Jag tänkte på kulor som är så trubbiga att kanterna på kulan är det som ljudet strålar ut från. Men det är ovanligt att en så trubbig projektil håller överljudsfart någon längre sträcka. Så de kan nog kategoriseras som ett sidospår.
Nja, jag förstår inte riktigt. Du menar att man skulle få räkna med kulans diameter istället för att anta att N-vågen kommer från en punkt. (Tänk att vi skjuter en ren cylinder i överljudshastighet). Det är iofs sant, men kommer nog helt att drunkna i alla andra onoggrannheter. Men vi kan plåga oss igenom ett överslag om du är intresserad?
Men när jag har dig på tråden. Du kör ju på med picons vanliga avbrott och refererar till den globala 1MHz-klockan (som som sagt har fördelen att den är 64-bit och vi därför kan strunta helt i overflow).
Skälet till att jag tyckte att picon var spännande är ju de programmerbara I/O-processorerna (PIO). Jag har inte haft mycket tid men läst på en del och det verkar helt klart som man skulle kunna missbruka dem som räknare för externa event. Gången då blir:
* Nollställ räknarna och synkronisera start (man har flera möjliga PIO och det finns flera möjligheter till cykelkorrekt synkronisering)

* Räkna ner registret (32 bitar, och man kan tyvärr bara räkna ner)
* Kolla om GPIO-pinne ändras (går hög/låg) om så så hoppa till slut, annars tillbaka till nedräkningen av registret

* Vid slut; lägg ut registervärdet i fifon så att CPU kan läsa det (det blir en tvåstegsraket, men skall fungera)
* Signalera till CPU att det finns värde att hämta (t ex genom avbrott).
Nackdelen är att X/Y-registret i PIOn bara är 32 bitar och att man som sagt får invertera värdet (man kan bara räkna ner). Fördelen är att man kan göra det här i mycket hög hastighet. Om jag räknar (och förstått) rätt så tar den inre loopen bara två cykler så man kan mäta tid hela vägen upp till 62,5 MHz (max klockfrekvens för PIOn är 125MHz) och att allt blir cykel-korrekt. Man har dessutom 8 kanaler tillgängliga vilket borde räcka till det mesta.
Men det här är än så länge i teorin, jag har inte satt upp någon miljö och skrivit kod (något som ju tyvärr inte är gjort i en handvändning). Så är någon (Fält? ) tillräcklig intresserad av den här approachen för att det skall vara värt att lägga tid på?
Jag kommer nog att leka lite med PIO-programmering i vilket fall framöver, men pga jobb och annan skit, så kommer det inte att gå fort.
Att jag kör med interrupt beror mest på att det ser ut att gå och att jag behöver bekanta mig med den nya processorn och fräscha upp kunskaper som surnat på något sätt.
Det finns också en andra kärna där man kan polla alla ingångar i en loop. Det är nog den bästa lösningen i praktiken då man har gott om tid att ta beslut under tiden som man räknar.
Det finns en ingång till de åtta PWM modulerna också så att det går att räkna åtta tider med dem. Det måste däremot till en extern latch på varje pinne för det då den räknar under tiden som en pinne är hög.
Jag saknar lite grunder för PIO. Jag vet inte hur man implementerar en räknare utan addition och subtraktion
Fält skrev: ↑19 feb 2022, 15:54
Jag saknar lite grunder för PIO. Jag vet inte hur man implementerar en räknare utan addition och subtraktion
Visst, det var därför jag frågar. Och du har som sagt inte en full ALU för PIOn, men den kan subtrahera ett från X/Y-registret som en del av ett hopp. Så om man hoppar till nästföljande instruktion så får man nedräkning av X/Y-registret.
Men är inte PWM-räknarna bara 16-bitar? Det är ju lite lite i sammanhanget.
Och busy-wait med den "överblivna" kärnan är ju smart. Borde jag tänkt på. Där borde man kunna få upp ganska hög hastighet, men lite krångel att räkna rätt när nästa signaler kommer (om man inte skall använda timer0 som räknare).
Fält skrev: ↑19 feb 2022, 15:54
Jag saknar lite grunder för PIO. Jag vet inte hur man implementerar en räknare utan addition och subtraktion
Visst, det var därför jag frågar. Och du har som sagt inte en full ALU för PIOn, men den kan subtrahera ett från X/Y-registret som en del av ett hopp. Så om man hoppar till nästföljande instruktion så får man nedräkning av X/Y-registret.
Men är inte PWM-räknarna bara 16-bitar? Det är ju lite lite i sammanhanget.
Och busy-wait med den "överblivna" kärnan är ju smart. Borde jag tänkt på. Där borde man kunna få upp ganska hög hastighet, men lite krångel att räkna rätt när nästa signaler kommer (om man inte skall använda timer0 som räknare).
Ok, då klarnar det lite med PIOn. Jag har i stort sett bara titat på instruktionerna som var tillgängliga och gått vidare till något som jag har mer grepp om.
16 bit PWM räknarna bör ha de nödvändiga interrupterna som krävs för att hålla reda på overflow. Interrupt frekvensen blir bara ca 1900 Hz även om man kör den så snabbt det går. Upplösningen man får då 0.008uS, går inte att utnyttja så lätt, det går att ta ner den upplösningen rejält och ändå ha onödigt bra upplösning. Men det krävs som sagt en extern latch som håller ingången hög. Skulle det gått utan så skulle det varit en av de bättre lösningarna.
Busy loop på den extra kärnan är nog det minst felbenägna sättet.
Det har också fördelen att man kan låta elektroniken trigga på flera nivåer för att se så att man triggar på ungefär samma plats i vågformen även när träffen är olika långt bort från mikrofonen.
Så om man triggar på 1v spänning på mikrofonerna och märker att en av mikrofonerna även har triggat på 2 och 3 volt så kan man vara ganska säker på att det är nära den mikrofonen och att 1v triggen för den mikrofonen inte är den bästa triggernivån att välja. Då man har alla tre tiderna så kan man ändra sig i efterskott. Men det här kan bara vara en faktor när det relativa avståndet mellan mikrofonerna och träffarna skiljer väldigt mycket.
Det kan också vara intressant när man triggat på ljud från banan bredvid, det som gör att det ovanstående bara är viktigt när en träff är nära en mikrofon och långt från en annan gör att det blir ganska lite skillnad i nivå mellan en kula som passerar högt i målområdet eller två banor bort.
Det har också fördelen att man kan låta elektroniken trigga på flera nivåer för att se så att man triggar på ungefär samma plats i vågformen även när träffen är olika långt bort från mikrofonen.
Så om man triggar på 1v spänning på mikrofonerna och märker att en av mikrofonerna även har triggat på 2 och 3 volt så kan man vara ganska säker på att det är nära den mikrofonen och att 1v triggen för den mikrofonen inte är den bästa triggernivån att välja. Då man har alla tre tiderna så kan man ändra sig i efterskott. Men det här kan bara vara en faktor när det relativa avståndet mellan mikrofonerna och träffarna skiljer väldigt mycket.
... bort.
Det bästa skulle vara att ta en oscilloscoptrace, helst på alla fyra kanaler samtidigt så man ser rent praktiskt hur ljudkurvan ser ut. Då kan man kanske med "digitala" medel ta fram en stabil triggmekanism. De analoga filter som som fanns i patentet är inte heller att förakta. Skall försöka se på dem och kolla med vilkan logik de fungerar (måste bara friska upp minnet lite först... det var ett tag sen sist..på förra årtusendet eller så).
Ja, att mäta det innan man krånglar till det för mycket är bra. Att mäta amplituden på ljudet från kulor i olika hastigheter, i olika kaliber och med olika form tror jag också är viktigt om man vill förenkla så mycket som möjligt. Men jag tror tyvärr att man måste krångla till det ganska mycket även om signalerna är optimala.
Det här är inte något vi behöver tänka på just nu, men det är något som kan vara bra att hålla i bakhuvudet om man vill att det skall fungera på flera banor på samma vall utan att man får motstridiga resultat.
I första hand så vill jag ge så goda möjligheter som möjligt för att eliminera felmätningar som gör att man inte kan få fram ett entydigt resultat. Men om det fungerar riktigt bra så kan man kanske till och med ta fram resultat för flera samtidiga träffar över en lite större yta om man lägger till ett par extra mikrofoner.
----------
Ljudet dämpas lika mycket från 25cm till 1m som det dämpas mellan 1m och 4m. Så att ha flera triggnivåer som man kan välja på när man räknar fram var träffen tagit kan vara bra.
En lista med tider för olika triggernivåer för varje mikrofon kan nog vara det som man behöver i slutändan. Om man slutar lyssna så fort det triggar och bara använder en låg triggnivå så är det stor risk att man får många orealistiska mätningar.
Jag kan annars tänka mig att man kan resultat där mikrofon 1 och 2 säger att träffen sitter väldigt långt från tavlan, då mikrofon 1 triggat från en träff från en annan tavla. Men mikrofon 2 och 3 säger att man har en träff i tavlan.
Med enbart en triggernivå så kan man då gå genom listan för att hitta en en tid som får resultatet mellan 1-2, 2-3 och 1-3 att stämma överens.
Att även ha olika nivåer känns som att det ger mer möjlighet att välja rätt resultat utan att för den skull ställa känsligheten på ett sådant sätt att träffar ibland inte registreras alls.
Det är möjligt att jag överdriver problemet med samtidiga skott på intilliggande banor då nästan alla skott jag skjuter är med pistol, vilket inte har med det här projektet att göra. Även vid precisionsskytte så är det mycket vanligt att två intilliggande banor skjuter exakt samtidigt och ibland blir det till och med 3-4 intilliggande banor som skjuter samtidigt.
----------
Min tanke är att försöka bygga in flera triggernivåer i mikrofoningångarna.
Jag ser tre huvudsakliga lösningar.
1a.
Mikrofonerna kopplas med kabel till en gemensam analog mikrofonförstärkare som även innehåller de komparatorer som krävs för att ge flera triggernivårer. Det ger två eller tre ledare till varje mikrofon, beroende på hur man kopplar spänningen till den. Jord, signal och eventuell extra ledare för matning direkt vid mikrofonen istället för att spänningsmata via signaltråden.
1b.
Samma som 1a, men med MEMS mikrofonmodul med analog utgång. Tre ledare till varje mikrofon. Jord 5v och signal.
2.
Separata mikrofonförstärkare och signalkonditionering för varje mikrofon. Jord, 5v och 2-3 signalledare till varje mikrofonenhet. Två signalpinnar kan ge två signalnivåer eller tre signalnivåer beroende på hur avancerad man vill göra modulen. Tre signalpinnar ger tre nivåer eller sju nivåer
3.
MEMS PDM mikrofoner (digital utgång) lockade ett tag då det borde göra det möjligt att trigga på nivå i Pi pico kretsen i sig. Men det verkar som om de behöver kommunicera på höga frekvenser, runt 1MHz. Det känns inte bra om avståndet mellan mikrofonen och huvudenheten är långt, som med en mikrofon i varje hörn. Det kräver en helt annan lösning för hur signalerna tas om hand än att göra det med enkel analog elektronik.
Fält skrev: ↑21 feb 2022, 18:58
Ja, att mäta det innan man krånglar till det för mycket är bra. Att mäta amplituden på ljudet från kulor i olika hastigheter, i olika kaliber och med olika form tror jag också är viktigt om man vill förenkla så mycket som möjligt. Men jag tror tyvärr att man måste krångla till det ganska mycket även om signalerna är optimala.
Jag listar en referens där man mätt på ljudbang projektilstorlek och hastighet. Det varierar som sagt inte så mycket mellan olika kultyper för gevär osv. som man kan tro.
Vad gäller mäta absolut nivå med tillräcklig upplösning när vi rör oss med de här ljudtrycken med vanliga billiga mikrofoner så tror jag det är ganska utsiktslöst. De har inte den upplösningen när de misshandlas på det här viset. Det är också mycket höga frekvenser vi talar om (dvs om man skulle frekvensuppdela en N-våg; det är mycket branta stig- och fall-tider) så även där blir det en utsmetning särskilt i förstärkarledet. (Jag har ju lite data i min kronograf-tråd, men inte så mycket som man skulle önska för det här).
Här så tror jag man istället för sköta upplösningen mellan tavlorna genom exv en extra kanal som mäter i djupled. Får man ingen separation i djupled (eller inte tillräcklig) och ingen vettig fart när man mäter i djupled så har kulan inte passerat framför den tavlan man är intresserad av. (Men det är inte en perfekt idé, det beror på hur nära tavlorna är varandra.) Ev så kan man få ut den information när man räknar var träffen sitter, om man inte får något aliasing-fenomen istället. (Har inte tänkt klart på det). (Hur sköter fö de kommersiella systemen det här? Är det det som djupledsmikrofonen är till för i patentet? Jag har inte läst det...) Eller så sätter man en mikrofon vid skjutplatsen pss att den bara triggar på den aktuella skytten. Man får kallt räkna med att bara ett skott i taget är på väg inom rimlig tid.
Det var de pessimistiska kommentarerna jag hade att bidra med så långt.
Kan det vara på grund av ljud/tryckvågrsproblematiken man valt att sätta dubbla gummidukar och skapa en ljudkammare på både Sius och Megalinks tavlor?
På sous hat man mikrofon vid skytten för att hålla koll på när folk visar in sig på fel tavla. Den kan kopplas bort utan att mista träffunktionalitet. På vår Megalink finns inga mikrofonramper.
Men, oavsett har ju Shotvadomnuhette löst problemen på nån vänster. Men värt att notera är att deras mickar, förutom att vara dubblerar ser ut att luta utåt.
Finns det något bättre än att läsa folks svar på inlägg och inse att poängen eller skämtet gick rakt över huvudet på dom?
www.kikarskyttsyd.se @kikarskytt.se på instagram
Fält skrev: ↑21 feb 2022, 18:58
Ja, att mäta det innan man krånglar till det för mycket är bra. Att mäta amplituden på ljudet från kulor i olika hastigheter, i olika kaliber och med olika form tror jag också är viktigt om man vill förenkla så mycket som möjligt. Men jag tror tyvärr att man måste krångla till det ganska mycket även om signalerna är optimala.
Jag listar en referens där man mätt på ljudbang projektilstorlek och hastighet. Det varierar som sagt inte så mycket mellan olika kultyper för gevär osv. som man kan tro.
Vad gäller mäta absolut nivå med tillräcklig upplösning när vi rör oss med de här ljudtrycken med vanliga billiga mikrofoner så tror jag det är ganska utsiktslöst. De har inte den upplösningen när de misshandlas på det här viset. Det är också mycket höga frekvenser vi talar om (dvs om man skulle frekvensuppdela en N-våg; det är mycket branta stig- och fall-tider) så även där blir det en utsmetning särskilt i förstärkarledet. (Jag har ju lite data i min kronograf-tråd, men inte så mycket som man skulle önska för det här).
Här så tror jag man istället för sköta upplösningen mellan tavlorna genom exv en extra kanal som mäter i djupled. Får man ingen separation i djupled (eller inte tillräcklig) och ingen vettig fart när man mäter i djupled så har kulan inte passerat framför den tavlan man är intresserad av. (Men det är inte en perfekt idé, det beror på hur nära tavlorna är varandra.) Ev så kan man få ut den information när man räknar var träffen sitter, om man inte får något aliasing-fenomen istället. (Har inte tänkt klart på det). (Hur sköter fö de kommersiella systemen det här? Är det det som djupledsmikrofonen är till för i patentet? Jag har inte läst det...) Eller så sätter man en mikrofon vid skjutplatsen pss att den bara triggar på den aktuella skytten. Man får kallt räkna med att bara ett skott i taget är på väg inom rimlig tid.
Det var de pessimistiska kommentarerna jag hade att bidra med så långt.
Det är sant som du säger, jag tror inte att vi kan räkna med att kunna köra med elektretmikrofoner i ett sånt här system. Det duger nog bra för alla prov, men det är för höga nivåer precis som du säger. MEMS mikrofonerna tycks kunna mäta 130dB utan några större problem, så det är nog där vi behöver hamna. Annars blir det meningslöst då vi överstyr mikrofonen med kanske 25-30dB.
Men det är viktigt att komma ihåg att även inom tavlan så skiljer spänningen på signalen väldigt mycket om mikrofonen inte sitter långt från tavlan. Men att flytta mikrofonen en halvmeter ner från tavlan gör väldigt mycket skillnad, både på hur hur högt ljudet blir vid mikrofonen och hur mycket nivån skiljer över tavlans yta. Tyvärr stör också de andra tavlorna mer då, så det finns både för och nackdelar.
Sius systemet uppfattade jag som ett system för fallmål, står det inte för tätt så är det nog inga större problem.
Våra vanliga kommersiella lösningar verkar alltid ha låda och gummiduk. Så den mäter ljudet inne i lådan och inget annat stör. Just gummiduken är väl till för att se till så att inget ljud sprids genom träffytan snabbare än ljudet som går genom luften inne i tavlan.
kattafan skrev: ↑21 feb 2022, 19:47
Kan det vara på grund av ljud/tryckvågrsproblematiken man valt att sätta dubbla gummidukar och skapa en ljudkammare på både Sius och Megalinks tavlor?
På sous hat man mikrofon vid skytten för att hålla koll på när folk visar in sig på fel tavla. Den kan kopplas bort utan att mista träffunktionalitet. På vår Megalink finns inga mikrofonramper.
Men, oavsett har ju Shotvadomnuhette löst problemen på nån vänster. Men värt att notera är att deras mickar, förutom att vara dubblerar ser ut att luta utåt.
Ja, det är på grund av störande ljud som de har en låda. Då har de en isolerad miljö att mäta i.
Mikrofonen vid skytten är helt enkelt för att eliminera felskjutning. Då sköter systemet det själv och man behöver ingen kontrollant som hanterar undantag. Det behöver man på tävlinigar där resultatet är så viktigt att fusk kan förekomma. Det är väldigt retligt att ha en pissträff på sin tavla om ingen kontrollant sett vad som skett.
Riktningen på Shotmarkers mickar är lite intressant. Att de riktas in mot tavlan tror jag gör ganska stor skillnad för störande ljud från andra tavlor. Men jag har en annan tanke, det finns något som kallas en phased array. Jag funderar på om det är något sånt de gör med de extra mikrofonerna...jag kom på det just nu och har inte tänkt på det tidigare eller haft tid att tänka på det nu.
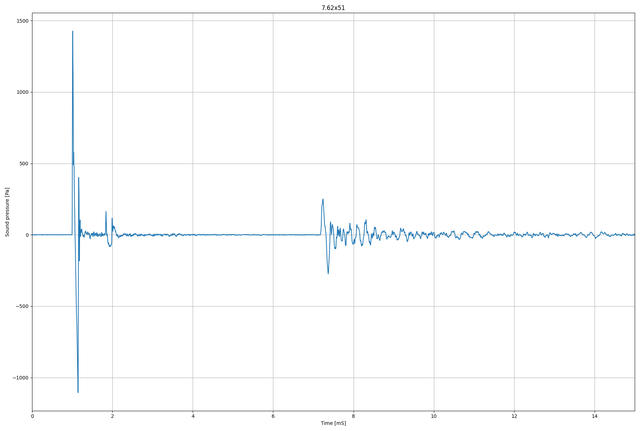
Jag sitter följer denna tråden lite i smyg, tänkte jag kunde bidra med något:
En bogvåg med markreflektion:
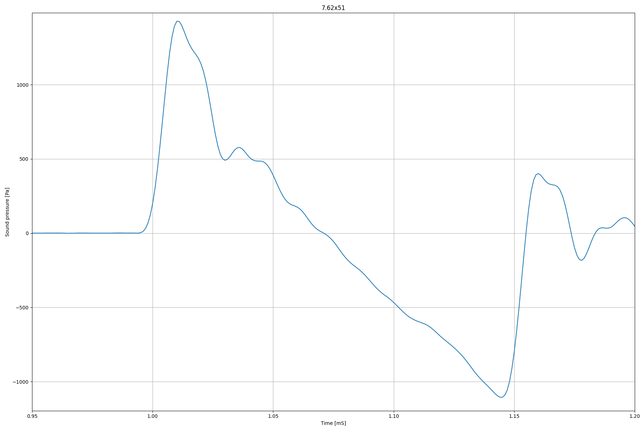
Lite mer "inzoomat" på första impulsen:
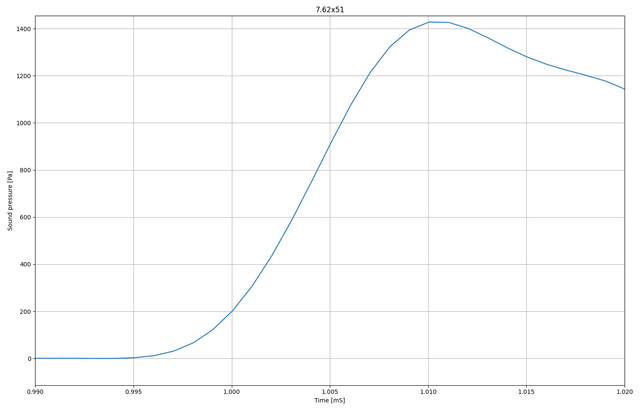
Stigande flank på första impuls:
Detta är mätt ca 1 m i sidled från kärnlinje, ca 0.5 m ovan mark samt ca 15 m från mynningen. Kulbanans höjd ovan mark är ca 1.6 m. Måtten är något osäkra.
Som ni ser är stigtiden runt 12-15 uS och topptrycken ligger på drygt 1400 Pa (~157 dB)
Micen är en B&K 4944
Electreter kan nog bli lite långsamma om ni inte går upp till exotiska typer. Prova piezomembran istället. Det använder vi ibland för "slit och släng-sensor" typ för att trigga mätsystem eller för att få tidsreferenser där inte absolutbeloppet är viktigt. Typ såna här
Dash skrev: ↑21 feb 2022, 22:40
Jag sitter följer denna tråden lite i smyg, tänkte jag kunde bidra med något:
En bogvåg med markreflektion:
Stigande flank på första impuls:
Detta är mätt ca 1 m i sidled från kärnlinje, ca 0.5 m ovan mark samt ca 15 m från mynningen. Kulbanans höjd ovan mark är ca 1.6 m. Måtten är något osäkra.
Som ni ser är stigtiden runt 12-15 uS och topptrycken ligger på drygt 1400 Pa (~157 dB)
Micen är en B&K 4944
Electreter kan nog bli lite långsamma om ni inte går upp till exotiska typer. Prova piezomembran istället. Det använder vi ibland för "slit och släng-sensor" typ för att trigga mätsystem eller för att få tidsreferenser där inte absolutbeloppet är viktigt. Typ såna här
Tack, det hjälper mycket och det får nog bli att ändra spår på grund av både frekvens och ljudnivå.
Även med den höga bandbredden hos er testmikrofon så ser det ut att vara mikrofonens bandbredd som begränsar och då den har många gånger högre bandbredd än något vi funderat på så sätter det saker i perspektiv. För att inte tala om att en enkel ekektret kanske kan mäta till fem på den skalan.
Så steg ett måste nog bli att känna av pulsen så snabbt som möjligt. Att hitta en passiv piezo buzzer med lämplig kapsling eller en aktiv med kapsling som är lätt att ta sig in i måste bli lite prioriterat. Det är positivt att kapslingen på de här ofta har en lämplig form för det vi vill göra.


 Där borde man kunna få upp ganska hög hastighet, men lite krångel att räkna rätt när nästa signaler kommer (om man inte skall använda timer0 som räknare).